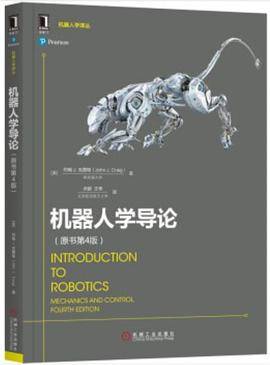
《机器人学导论(原书第4版)》由美国学者约翰 J. 克雷格撰写,贠超翻译,2018年机械工业出版社出版的机器人学专业教材,副标题为“mechanics and control”,页数301,装帧平装,ISBN 9787111590316。 该书基于力学、控制理论与计算机科学交叉学科背景,系统构建机器人机械操作领域的知识体系。
全书共13章,系统讲解了机器人学的理论知识,主要内容包括空间位姿的描述和变换、操作臂的正运动学和逆运动学、操作臂的雅可比、操作臂动力学、轨迹规划、操作臂的机构设计、操作臂的线性和非线性控制、操作臂的力控制、机器人编程语言和离线编程。 前8章聚焦空间描述、运动学、动力学及轨迹规划等核心理论;第9-11章探讨线性和非线性控制方法;第12-13章涉及机器人编程语言与离线仿真系统,其中第13章介绍离线仿真和编程系统,描述人与机器人接口的进展。 书中通过MATLAB案例分析强化理论与实践结合,每章设置习题、编程练习和MATLAB练习。 附录提供逆运动学公式等工具性内容。第4版在第3版基础上进行了修订,在各章末尾增加了编程习题和MATLAB作业,并更新了人-机接口技术进展方面的内容。
想要了解更多“机器人学导论(原书第4版)”的信息,请点击:机器人学导论(原书第4版)百科