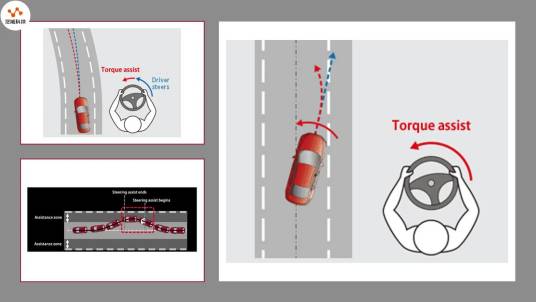
车道居中保持(Lane Centering Control,简称LCC),亦称车道居中辅助,是一种L2级辅助驾驶功能。该系统通过前视摄像头等传感器识别车道线,并持续微调方向盘,使车辆稳定保持在车道中央行驶,旨在提升驾驶舒适性与安全性 。其通过持续、主动的控制与仅在车辆即将压线时才介入纠偏的车道保持辅助(LKA)相区别。该功能通常需与自适应巡航(ACC)协同使用,实现对车辆纵向与横向的综合控制 。部分系统会基于速度或场景,将其细分为交通拥堵辅助(TJA)和高速巡航辅助(如ICA) 。驾驶员必须全程手握方向盘并保持注意力,系统会通过扭矩传感器监测驾驶员状态 ,随时准备接管车辆。
该功能自推出以来不断通过OTA更新迭代 。技术方案上,出现了融合激光雷达、高精地图等传感器的增强方案,以提升对复杂场景的应对能力 。到2026年,该功能已成为许多车型的标配 。此外,市场上还存在活跃的开源后装方案生态,如Openpilot 。其正常工作高度依赖清晰的车道线,主要适用于高速公路、城市快速路等封闭道路 。在雨雪、大雾或车道线模糊等环境下,系统性能可能下降或退出 。不同品牌、车型下的实际体验存在差异 。驾驶员必须明确该功能仅为辅助驾驶工具,并非自动驾驶,使用中需对安全负责 。
想要了解更多“车道居中保持”的信息,请点击:车道居中保持百科