印度SSLV火箭首飞失败的根本原因是制导系统设计缺陷,具体表现为一二级分离时振动超限导致加速度计数据溢出,触发错误故障判断并重构飞行剖面,最终使卫星入轨失败。
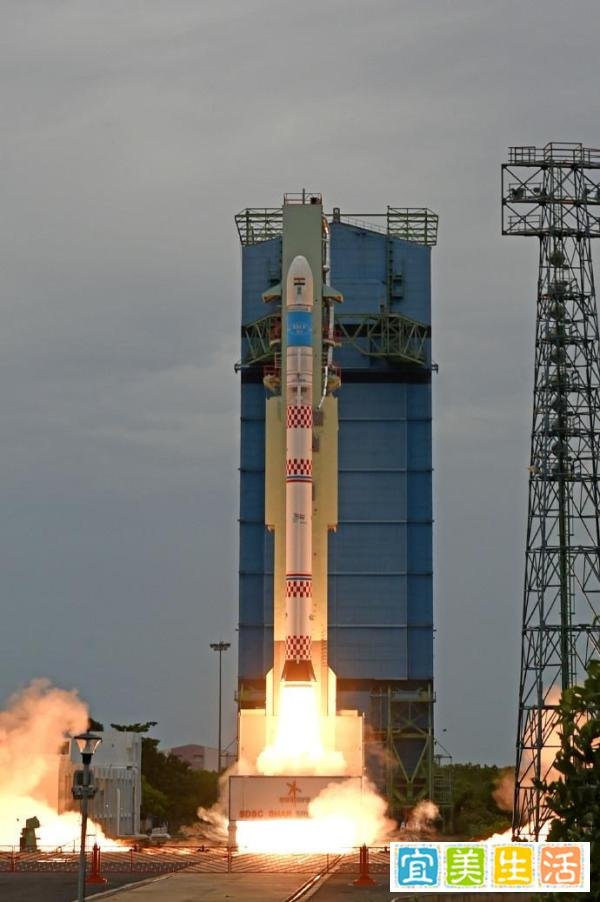
制导系统错误响应:触发“救援模式”制导系统在误判加速度计故障后,立即启动预设的“救援模式”,具体表现为:
重构飞行剖面:三子级进入开环控制,不再依赖加速度计数据;
禁用四子级末速修正级(VTM):制导逻辑认为VTM可能干扰救援模式,导致其未点火;
速度增量不足:最终火箭速度比入轨需求少56米/秒,卫星分离时指向精度不足。
轨道结果:卫星坠入过低轨道由于上述连锁反应,卫星被送入近地点仅75.7公里的近地轨道(远低于常规近地轨道200公里以上),因大气阻力迅速衰减,实际任务失败。
根本问题:制导设计缺陷
抗干扰能力不足:制导系统未充分考虑实际飞行中振动超限的可能性,加速度计数据溢出阈值设置过低;
故障判断逻辑僵化:未区分硬件故障与环境干扰,直接触发最严苛的救援模式;
冗余设计缺失:未采用多传感器数据交叉验证或备份制导方案,导致单点失效引发全局崩溃。
改进措施:针对性优化设计ISRO已采取以下措施提升可靠性:
分离系统改进:将一二级分离改为冲击力度更小的二三级分离系统,降低振动强度;
制导逻辑优化:
延长“抢救模式”触发时间,避免误判;
在救援模式下改用印度区域卫星导航系统NavIC的闭环制导,减少对加速度计的依赖;
硬件冗余增强:可能增加加速度计数量或引入其他类型传感器(如陀螺仪)进行数据融合。
复飞计划:2024年第一季度改进后的SSLV-D2任务计划搭载EOS-07地球观测卫星和两颗小卫星,最快可能于2024年1月下旬发射。ISRO表示,通过模拟测试验证,新设计已具备应对类似故障的能力。