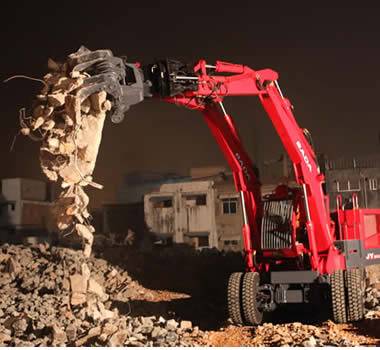
救援机器人是为执行地震、废墟等复杂环境搜救任务研发的特种机器人,属于安全科学与工程领域的工业产品。中国于“十一五”期间由中科院沈阳自动化所率先研制出可变形搜救机器人、旋翼无人机等设备,日本佐贺公司也开发了磁场驱动的小型机器人。美国麻省理工学院2025年研发的昆虫级微型飞行机器人采用管状模型预测控制器和神经网络,实现每秒160厘米阵风下急转弯及连续空翻 。欧盟与日本联合研发的SMURF机器人配备化学传感器及无人机协同系统,可跨越瓦砾堆实现三维建模 。
该类型机器人多搭载彩色摄像机、热成像仪、生命探测仪及氧气/辐射传感器,能深入废墟传递影像与环境数据。部分机型通过变形结构适应狭窄空间,如中国“洞穴搜救机器人”可切换条形、三角形形态,日本研发的橡胶囊机器人可实现低阻力爬行 。欧盟SMURF系统整合无人机集群通信中继,中国兵器装备研发的模块化机器人支持侦查、运输、破拆等任务切换 。2025年国家规划要求突破恶劣环境适应性技术,重点研制中深层埋压搜救及水下救援机型 。
想要了解更多“救援机器人”的信息,请点击:救援机器人百科