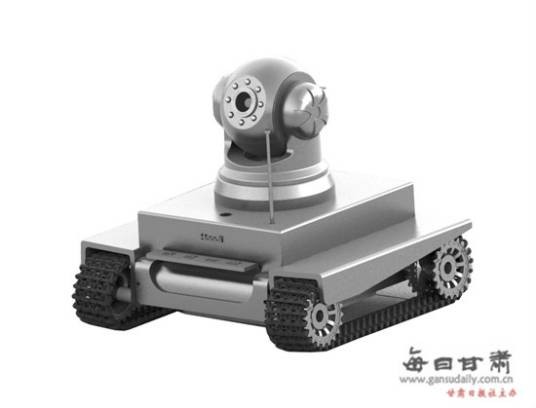
爬墙机器人(又称爬壁机器人)是一种能够在垂直或倾斜壁面移动并执行任务的特种机器人,属于移动机器人领域的重要分支。它通过吸附技术实现在墙壁、天花板等垂直或倒置表面的附着与移动,并可搭载摄像头、传感器、机械臂等设备执行侦察、检测、清洗、除锈、喷涂等多种任务 。
爬墙机器人主要采用负压吸附、磁吸附和仿生黏附等原理实现壁面攀爬。负压吸附通过真空泵在吸附单元与壁面之间形成负压区,利用大气压力差将机器人压附在壁面上,适用于玻璃、瓷砖、水泥等多种材质表面;磁吸附利用永磁体或电磁铁产生的磁力吸附于铁磁性壁面,适用于船舶、储罐、锅炉等钢结构表面;仿生黏附模仿壁虎等生物脚掌的微观结构,利用范德华力实现吸附,目前仍处于探索阶段 。
想要了解更多“爬墙机器人”的信息,请点击:爬墙机器人百科